
Đấu dây đúng, chọn đúng nguồn lệnh và khai báo thông số động cơ là ba việc cần hoàn thành trước khi chạy biến tần. Bài viết hướng dẫn từng bước cài đặt DELTA VFD-B bằng bàn phím, công tắc ngoài, biến trở và tín hiệu PLC, kèm ví dụ thực hành và cách kiểm tra những lỗi thường gặp.
1. Tổng quan và phạm vi áp dụng
DELTA VFD-B là dòng biến tần điều khiển động cơ không đồng bộ ba pha, có các chế độ V/f và vector. Trong hệ thống công nghiệp, biến tần có thể điều chỉnh tốc độ băng tải, quạt, bơm hoặc cơ cấu truyền động khi được chọn đúng dòng điện, đặc tính tải và điều kiện làm việc.
Trang sản phẩm Delta hiện đánh dấu VFD-B đã ngừng sản xuất và giới thiệu MS300, MH300, C2000 Plus là các dòng thay thế. Bài hướng dẫn này phù hợp cho máy đang sử dụng VFD-B; khi thay thiết bị cần kiểm tra lại kích thước, chân đấu dây, công suất và chức năng, không coi các dòng trên là thay thế trực tiếp. [1]
| Nội dung cần nhận biết | Cách kiểm tra |
|---|---|
| Model và cấp điện áp | Đọc đầy đủ mã trên nhãn biến tần; không suy ra điện áp chỉ từ tên VFD-B. |
| Dòng điện định mức | Đối chiếu nhãn máy và 00-01; chọn theo dòng động cơ và chế độ tải. |
| Động cơ phù hợp | Động cơ ba pha; không áp dụng trực tiếp cho động cơ một pha có tụ. |
| Phiên bản tham chiếu | Manual Delta tháng 07/2008, BE16, phần mềm V4.08 và V5.00. [2] |
2. Chuẩn bị trước khi cài đặt
Ghi lại điện áp, dòng định mức, tần số, tốc độ và cách đấu sao hoặc tam giác trên nhãn động cơ. Xác định máy chỉ chạy thuận hay cần đảo chiều, đặt tốc độ bằng thiết bị nào và có cần dừng nhanh hay không. Với máy đang vận hành, chụp hoặc sao lưu tham số trước mọi thay đổi.
Việc đấu nối phải do người có chuyên môn thực hiện. Cắt và cô lập nguồn, chờ ít nhất 10 phút theo manual và xác nhận điện áp DC bus đã xuống mức an toàn trước khi chạm vào đầu cực. Đèn tắt không đủ để kết luận đã hết điện. Không đo cách điện xuyên qua mạch điện tử biến tần. [2]
3. Đấu dây nguồn và động cơ
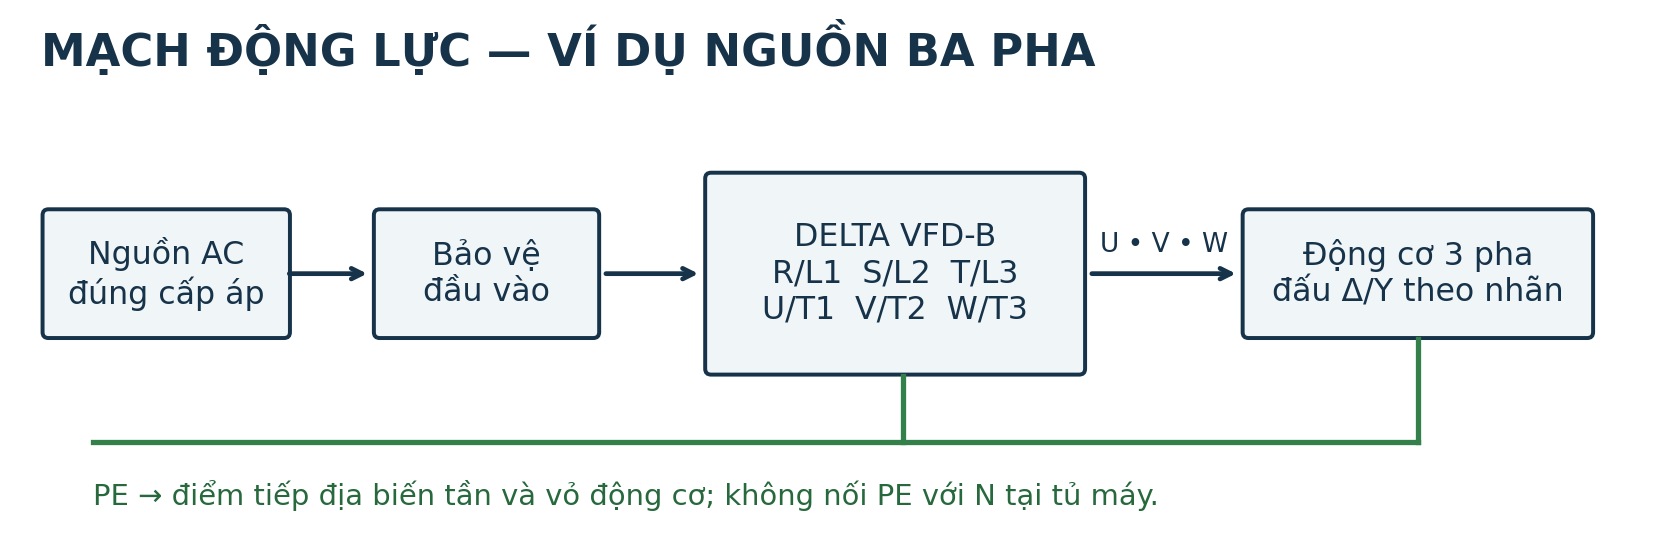
Hình 1 Sơ đồ nguyên lý mạch động lực ba pha do 2TE biên soạn theo chức năng đầu cực trong manual Delta. Không thể hiện vị trí vật lý của chân đấu.
| Đầu cực | Chức năng | Lưu ý |
|---|---|---|
| R/L1 S/L2 T/L3 | Nguồn AC đầu vào | Đúng số pha và điện áp ghi trên nhãn. |
| U/T1 V/T2 W/T3 | Ngõ ra đến động cơ | Tuyệt đối không cấp điện lưới vào đây. |
| PE hoặc ký hiệu tiếp địa | Nối đất bảo vệ | Nối vỏ động cơ và điểm tiếp địa biến tần. |
| +1 +2/B1 B2 và DC bus | Cuộn kháng hoặc mạch hãm tùy model | Phải xem sơ đồ đúng model trước khi đấu. |
Bước 1. Kiểm tra điện áp thực tế của nguồn và cấp điện áp biến tần. Sơ đồ trên dành cho thiết bị đầu vào ba pha; nếu máy nhận nguồn một pha, phải xác nhận model và đầu cực cho phép trong manual.
Bước 2. Chọn thiết bị bảo vệ, tiết diện dây và đầu cos theo dòng thiết bị, chiều dài dây, cách lắp đặt và hướng dẫn hãng. Không lấy cùng một cỡ dây hoặc aptomat cho tất cả công suất.
Bước 3. Đấu U, V, W đến động cơ. Ví dụ, động cơ có nhãn Δ/Y 220/380 V sử dụng đấu Y khi cấp ba pha 380 V; động cơ Δ/Y 380/660 V sử dụng đấu Δ ở 380 V. Luôn xác nhận đúng nhãn thực tế.
Bước 4. Nối PE, siết đầu cực đúng lực và kiểm tra dây thừa. Tách dây động lực khỏi dây analog và dây truyền thông; khi buộc phải giao nhau, bố trí giao gần vuông góc.
Không lắp tụ bù trực tiếp ở ngõ ra biến tần. Không đóng cắt contactor giữa biến tần và động cơ khi đang phát xung. Điện trở hãm, bộ hãm và cuộn kháng phải được chọn theo đúng model và năng lượng của tải. [2]
4. Sử dụng bàn phím và chọn nguồn lệnh
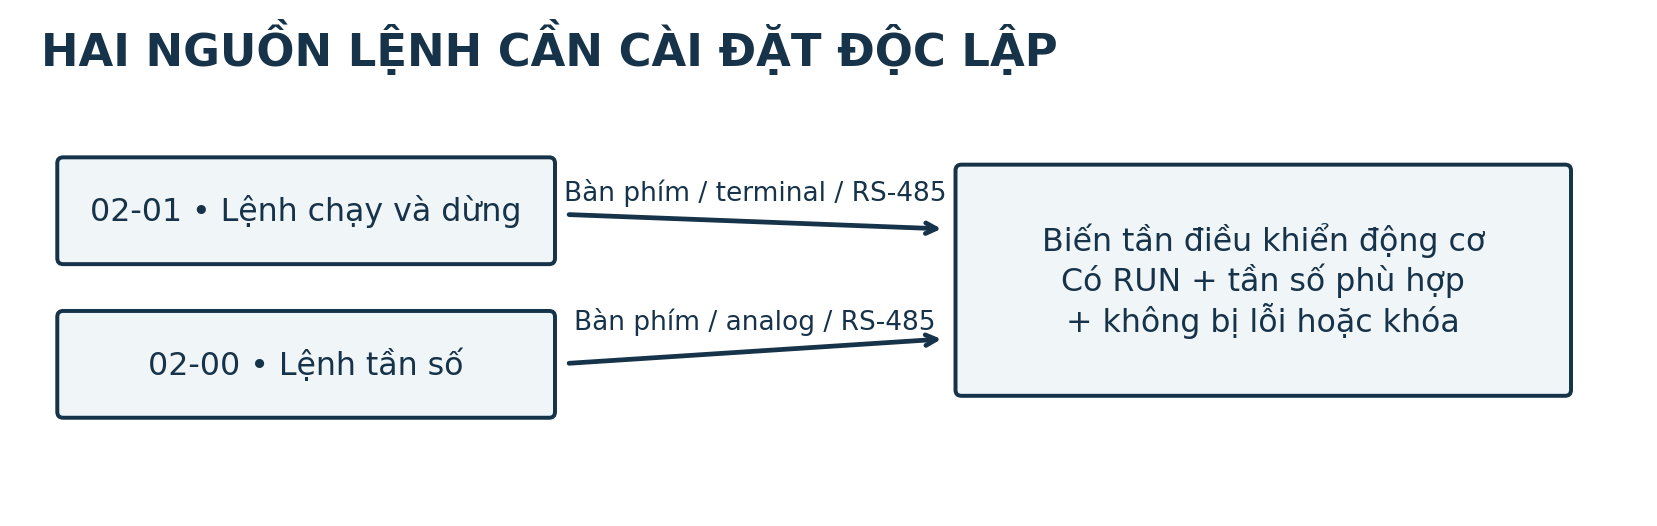
Hình 2 Lệnh RUN và lệnh tần số là hai thiết lập độc lập; chọn đúng cả hai trước khi chạy thử.
| Phím hoặc hiển thị | Công dụng |
|---|---|
| MODE | Chuyển màn hình hiển thị hoặc quay lại bước trước. |
| PROG/DATA | Vào chế độ tham số và xác nhận giá trị. |
| ▲ ▼ và phím dịch trái | Chọn tham số, thay đổi giá trị hoặc vị trí chữ số. |
| RUN và STOP/RESET | Chạy, dừng hoặc xóa lỗi sau khi xử lý nguyên nhân; hiệu lực tùy nguồn lệnh. |
| F và H | F là tần số đặt; H là tần số thực tế ngõ ra, không phải tốc độ trục đo bằng encoder. |
| End và Err | End: nhận giá trị; Err: giá trị hoặc thao tác chưa được chấp nhận. |
Dừng máy và bảo đảm lệnh RUN ngoài đã tắt. Nhấn PROG/DATA để vào chế độ tham số; dùng các phím điều chỉnh chọn mã cần sửa. Nhấn PROG/DATA để xem dữ liệu, thay đổi giá trị rồi nhấn lại để lưu. Khi xuất hiện End, dùng MODE quay ra và đọc lại thông số để kiểm tra. Bố trí phím có thể khác nếu sử dụng bàn phím thay thế. [2]
| Kiểu điều khiển | 02-00 | 02-01 |
|---|---|---|
| Chạy và đặt tốc độ bằng bàn phím | 00 | 00 |
| Công tắc ngoài chạy, bàn phím đặt tốc độ | 00 | 01 |
| Công tắc ngoài chạy, biến trở 0–10 V đặt tốc độ | 01 | 01 |
| Công tắc ngoài chạy, ACI 4–20 mA đặt tốc độ | 02 | 01 |
| PLC truyền thông RS-485 điều khiển cả hai | 04 hoặc 05 | 03 |
Với 02-01 = 01 hoặc 03, phím STOP/RESET trên bàn phím còn hiệu lực. Đây là lệnh dừng vận hành, không thay thế mạch dừng khẩn cấp của máy. [2]
5. Bảng thông số cơ bản cần cài đặt
Bảng dưới là bộ thông số khởi đầu cho một động cơ thông thường 50 Hz. Cột ví dụ không phải cấu hình dùng chung cho mọi máy; phải xác nhận giới hạn tốc độ và đặc tính tải trước khi nhập.
| Mã | Ý nghĩa và đơn vị | Ví dụ hoặc nguyên tắc |
|---|---|---|
| 00-01 | Dòng định mức biến tần, A | Chỉ đọc; dùng để tính 07-00. |
| 00-09 | Phương pháp điều khiển | 00: V/f cho ví dụ cơ bản. |
| 01-00 | Tần số ngõ ra tối đa, Hz | 50.00 nếu máy giới hạn 50 Hz. |
| 01-01 | Tần số cơ bản, Hz | 50.00 theo nhãn động cơ. |
| 01-02 | Điện áp ngõ ra tối đa, V | 380 V nếu motor và nguồn phù hợp 380 V. |
| 01-07 | Giới hạn trên, % của 01-00 | 100% tương ứng 50 Hz khi 01-00 = 50. |
| 01-08 | Giới hạn dưới, % của 01-00 | 0% trong ví dụ; tải có thể cần giới hạn khác. |
| 01-09 / 01-10 | Thời gian tăng / giảm tốc | Ví dụ 10.0 s / 10.0 s; chỉnh theo tải. |
| 01-23 | Đơn vị thời gian tăng giảm tốc | 01: 0.1 s; kiểm tra cách hiển thị trước khi nhập. |
| 02-02 | Phương thức dừng | 00: STOP giảm tốc, EF dừng tự do. |
| 02-04 | Cho phép chiều quay | 01: cấm chạy nghịch nếu máy chỉ chạy thuận. |
| 02-06 | Khóa khởi động khi cấp nguồn | 01: yêu cầu bỏ rồi cấp lại lệnh ngoài sau khi có điện. |
| 06-06 | Bảo vệ nhiệt điện tử động cơ | 00: motor tự làm mát; 01: làm mát cưỡng bức; 02: tắt. |
| 07-00 | Dòng định mức động cơ, % | I motor / I biến tần × 100. |
| 07-04 | Số cực động cơ | Ví dụ 04 cho động cơ bốn cực. |
Cách tính đúng dòng động cơ tại 07-00
Giả sử dòng định mức trên nhãn động cơ là 8,0 A và dòng định mức biến tần tại 00-01 là 10,0 A. Khi đó 07-00 = 8,0 / 10,0 × 100 = 80%. Nhập 80, không nhập 8,0. Đây là ví dụ tính toán, không phải thông số của một mã động cơ cụ thể.
Bảo vệ nhiệt phải phù hợp kiểu làm mát và điều kiện tải. Không tăng 07-00 hoặc tắt bảo vệ chỉ để máy hết báo quá tải. Nếu tỷ lệ dòng nằm ngoài phạm vi cho phép, cần xem lại cách chọn biến tần và phương án bảo vệ động cơ. [2]
6. Chạy thử bằng bàn phím và chỉnh tăng giảm tốc
Quy trình chạy lần đầu
Bước 1. Kiểm tra vùng chuyển động, che chắn, liên động và phương án dừng. Nếu có thể, chạy không tải hoặc giảm tải cơ khí; không tháo tải khi việc đó làm mất ổn định cơ cấu.
Bước 2. Nhập dữ liệu nhãn động cơ, đặt 02-00 = 00 và 02-01 = 00. Kiểm tra 01-00, 01-01, 01-02 và các giới hạn tần số. Không reset mặc định nếu đang dùng bộ tham số của máy có sẵn.
Bước 3. Chọn tần số thấp phù hợp với cơ cấu, ví dụ 5–10 Hz chỉ để quan sát ngắn khi điều kiện tải cho phép. Nhấn RUN, kiểm tra chiều quay, tiếng ồn và dòng điện. Không giữ động cơ tự làm mát chạy chậm lâu khi mang tải lớn.
Bước 4. Nếu chiều quay sai, dừng, cô lập nguồn, chờ xả điện và kiểm tra an toàn trước khi đổi chéo hai dây động cơ. Xác nhận lại chiều cơ khí trước khi nối tải.
Bước 5. Tăng dần đến tốc độ làm việc, theo dõi dòng và độ rung. Nhấn STOP để kiểm tra thời gian dừng thực tế. Chỉ chuyển sang điều khiển ngoài sau khi bước chạy bàn phím đạt yêu cầu.

Hình 3 Ví dụ lý tưởng với đường tăng giảm tốc tuyến tính; chức năng chống mất tốc, S curve hoặc tải có thể làm thay đổi thời gian thực tế.
01-09 và 01-10 tham chiếu khoảng từ 0 đến tần số tối đa 01-00 và ngược lại. Khi Fmax = 50 Hz, thời gian đặt là 10 giây và lệnh chạy 25 Hz, thời gian tăng tốc lý tưởng khoảng 10 × 25/50 = 5 giây. [2]
Nếu quá dòng lúc tăng tốc, kiểm tra tải kẹt và cân nhắc kéo dài thời gian tăng tốc. Nếu quá áp khi giảm tốc, cân nhắc kéo dài thời gian giảm tốc hoặc thiết kế lại hệ thống hãm. Với máy cần dừng nhanh vì an toàn, phải đánh giá chức năng dừng của toàn hệ thống.
7. Chạy bằng công tắc ngoài và biến trở

Hình 4 Mạch tiếp điểm khô ở logic SINK. Sơ đồ chức năng không đại diện thứ tự chân vật lý trên thiết bị.
Chọn 02-01 = 01 và 02-05 = 00. Với cấu hình SINK, đóng FWD với DCM để chạy thuận; mở tiếp điểm để dừng. Đóng REV với DCM để chạy nghịch khi chiều nghịch được cho phép. Dùng liên động để ngăn hai lệnh cùng xuất hiện. Giữ 02-00 = 00 nếu vẫn đặt tốc độ trên bàn phím. [2]
Sơ đồ này dùng công tắc duy trì trạng thái. Nút nhấn nhả tay cần mạch tự giữ hoặc chế độ điều khiển ba dây được thiết kế riêng. Không tự gán chức năng RUN cho MI1 như ở dòng biến tần khác; VFD-B có chân FWD và REV riêng.
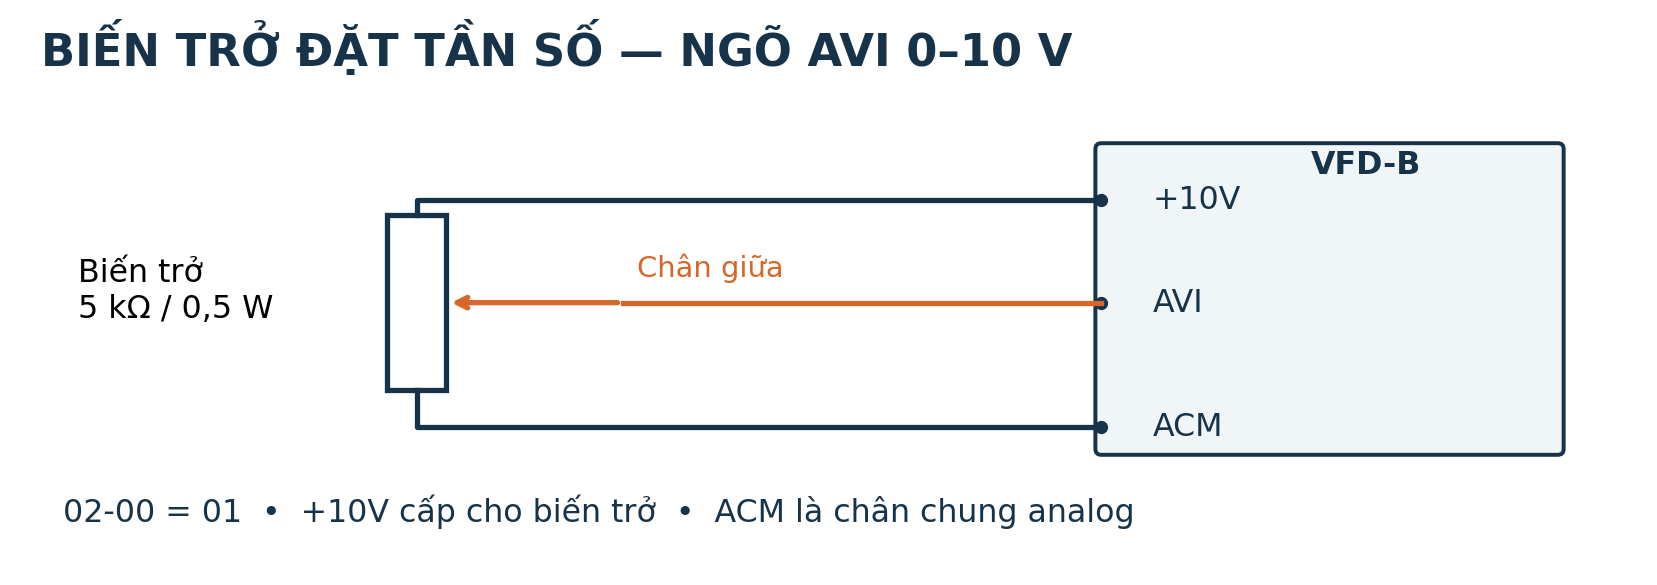
Hình 5 Đấu biến trở tuyến tính 5 kΩ và 0,5 W theo thông số manual. Ba đường nối vào đúng đầu cực ghi tên. [2]
Đấu hai đầu biến trở vào +10V và ACM, chân giữa vào AVI. Đặt 02-00 = 01; nếu chạy bằng công tắc thì 02-01 = 01. Để thang 0–10 V tuyến tính cơ bản, kiểm tra AVI bias 04-00 = 0, cực tính 04-01 = 00, gain 04-02 = 100 và 04-03 = 00. Khi Fmax = 50 Hz và không có giới hạn khác, 5 V tương ứng khoảng 25 Hz. [2]
Trước khi cấp điện, vặn biến trở về thấp và mở công tắc RUN. Nếu hướng tăng giảm ngược mong muốn, chỉ đổi hai đầu ngoài của biến trở sau khi cô lập nguồn; giữ chân giữa nối AVI. Không đưa 24 V của PLC vào AVI hoặc +10V.
8. Kết nối PLC và chạy nhiều cấp tốc độ
Điều khiển bằng ngõ ra số và tín hiệu analog
Nếu PLC dùng ngõ ra relay, có thể dùng tiếp điểm khô điều khiển FWD–DCM theo mạch SINK ở trên. Với transistor NPN hoặc PNP, phải xác nhận lựa chọn SINK/SOURCE, cực chung và giới hạn điện áp của đúng model; không đấu chỉ theo tên NPN hoặc PNP.
| Tín hiệu PLC | Đấu nối nguyên lý | Cài đặt chính |
|---|---|---|
| AO 0–10 V | AO+ → AVI; chân chung AO → ACM | 02-00 = 01 |
| AO 4–20 mA | Dòng ra → ACI; đường hồi → ACM theo sơ đồ module AO | 02-00 = 02 |
| Lệnh chạy bằng relay | Tiếp điểm khô FWD–DCM trong logic SINK | 02-01 = 01; 02-05 = 00 |
Với 4–20 mA, chọn đúng loại ngõ ra chủ động hoặc thụ động và kiểm tra đường hồi dòng. Tín hiệu ACI dùng các tham số thang đo riêng 04-11 đến 04-14. Cài cách xử lý mất tín hiệu tại 02-07 theo yêu cầu công nghệ; không mặc định giữ tốc độ cuối nếu tình huống đó có thể gây nguy hiểm. [2]
Ví dụ ba cấp tốc độ cho băng tải
Ví dụ cần ba mức 15, 30 và 45 Hz, lệnh RUN vẫn qua FWD. Đặt 04-04 = 01 để MI1 chọn bit tốc độ thứ nhất và 04-05 = 02 để MI2 chọn bit thứ hai. Nhập 05-00 = 15.00, 05-01 = 30.00 và 05-02 = 45.00. Cấu hình chỉ phù hợp khi không có chức năng khác chiếm MI1 và MI2. [2]
| MI2 | MI1 | Tần số được chọn |
|---|---|---|
| OFF | OFF | Nguồn tần số chính theo 02-00 |
| OFF | ON | 15 Hz tại 05-00 |
| ON | OFF | 30 Hz tại 05-01 |
| ON | ON | 45 Hz tại 05-02 |
Điều khiển qua RS 485 Modbus
Chọn 02-00 = 04 nếu cần lưu tần số cuối, hoặc 05 nếu không lưu; chọn 02-01 = 03 để nhận lệnh chạy qua truyền thông và vẫn cho phép STOP trên bàn phím. Ví dụ cấu hình mạng: 09-00 = 01 là địa chỉ trạm 1; 09-01 = 01 là 9600 bps; 09-04 = 03 là Modbus RTU 8N2. PLC phải dùng cùng định dạng. [2]
Cổng RJ-11 trên VFD-B không phải Ethernet. Đấu đúng chân RS-485 theo manual; cấu hình timeout 09-03 và cách xử lý lỗi 09-02. Địa chỉ thanh ghi, hệ hex/decimal, quy tắc đánh số của HMI và đơn vị tần số phải đối chiếu trước khi ghi lệnh. Không thử các địa chỉ chưa xác minh trên máy đang mang tải.
9. Reset mặc định và tự nhận dạng động cơ
Khôi phục mặc định chỉ khi cần thiết
00-02 = 09 khôi phục bộ mặc định 50 Hz; 00-02 = 10 khôi phục bộ mặc định 60 Hz. Đây là thao tác xóa cấu hình vận hành, khác với nhấn STOP/RESET để xóa một lỗi. Máy có sẵn tham số OEM, PID, truyền thông hoặc liên động cần sao lưu đầy đủ trước khi reset. [2]
Trình tự thực hiện: ghi lại cấu hình hiện tại; tắt mọi lệnh chạy; đưa máy về trạng thái an toàn; thực hiện reset cần thiết; nhập lại điện áp và dữ liệu motor; nhập lại nguồn lệnh, giới hạn tốc độ, I/O và bảo vệ; chạy kiểm tra từ không tải đến tải thực tế. Không mặc định rằng reset 50 Hz đã thiết lập đúng điện áp cho mọi động cơ.
Khi nào cần autotuning
Tự nhận dạng động cơ giúp xác định dữ liệu phục vụ điều khiển, đặc biệt khi dùng vector. Không phải mọi ứng dụng V/f đơn giản đều cần thực hiện autotuning. Trước khi đổi phương pháp điều khiển, cần xác nhận motor, tải và yêu cầu tốc độ của cơ cấu.
| Tham số | Chức năng | Điều kiện lưu ý |
|---|---|---|
| 07-05 = 00 | Không thực hiện autotuning | Trạng thái bình thường. |
| 07-05 = 01 | Nhận dạng điện trở R1, motor không quay | Phải khai báo dòng không tải thủ công phù hợp. |
| 07-05 = 02 | Nhận dạng R1 và chạy không tải | Motor sẽ quay khi nhận RUN; phải tháo liên kết tải theo hướng dẫn. |
| 00-09 = 02 | Điều khiển vector không PG | Chỉ chuyển sau khi hoàn thành các bước nhận dạng phù hợp. |
Theo manual tham chiếu, cần nhập chính xác 01-01, 01-02, 07-00, 07-04 và 07-08 trước khi nhận dạng có quay. Quy trình đầy đủ được trình bày trong nhóm 7; không áp dụng việc tháo tải tùy tiện cho cơ cấu nâng hạ hoặc hệ thống có phanh. [2]
07-08 là tần số trượt định mức, tính bằng tần số cơ bản − tốc độ định mức × số cực / 120. Ví dụ motor 50 Hz, bốn cực, 1.450 vòng/phút có tần số trượt 50 − 1.450 × 4 / 120 ≈ 1,67 Hz. Dùng tốc độ trên nhãn, không lấy tốc độ đồng bộ 1.500 vòng/phút thay thế. [2]
Lưu bộ thông số sau khi cài đặt
Hồ sơ nên có mã biến tần, số máy, nhãn motor, sơ đồ đấu dây, ngày cài đặt và người thực hiện. Ghi riêng giá trị trước và sau chỉnh sửa, tốc độ vận hành, dòng tải thực tế, thời gian dừng và chức năng của từng chân điều khiển. Với hệ thống PLC, lưu thêm địa chỉ trạm, tốc độ truyền và quy ước thanh ghi.
Bộ dữ liệu này giúp khôi phục máy sau thay thiết bị và tránh nhầm cấu hình giữa các máy có hình dáng tương tự nhưng động cơ hoặc tỷ số truyền khác nhau.
10. Các lỗi thường gặp và cách kiểm tra
Trước khi reset, ghi lại mã lỗi và thời điểm xuất hiện: lúc cấp nguồn, tăng tốc, chạy ổn định hay giảm tốc. Cùng một mã lỗi có thể xuất phát từ nhiều nguyên nhân; bảng sau dùng để định hướng kiểm tra, không kết luận hỏng phần cứng chỉ dựa vào màn hình.
| Hiện tượng | Nguyên nhân cần kiểm tra | Hướng xử lý ban đầu |
|---|---|---|
| oc hoặc lỗi quá dòng theo giai đoạn | Tải kẹt; tăng tốc gấp; dây motor hoặc cách điện có vấn đề | Dừng máy, kiểm tra cơ khí và đấu nối; đánh giá lại thời gian tăng tốc. |
| ov | Nguồn cao; tải tái sinh khi giảm tốc | Đo kiểm nguồn; xem thời gian giảm tốc và thiết kế mạch hãm. |
| oH | Tản nhiệt nóng; quạt, đường gió hoặc tủ có vấn đề | Kiểm tra quạt, bụi và nhiệt độ trong tủ; vệ sinh khi đã cô lập điện. |
| Lv | Nguồn thấp, sụt áp hoặc mạch cấp nguồn bất thường | Kiểm tra điện áp, đầu nối, contactor và hiện tượng sụt áp khi có tải. |
| oL / oL1 | Quá tải biến tần hoặc bảo vệ nhiệt động cơ tác động | So sánh dòng thực tế với định mức; kiểm tra 07-00 và kiểu làm mát. |
| EF | Ngõ lỗi ngoài đang tác động | Kiểm tra liên động và thiết bị phát lỗi; không nối tắt để ép chạy. |
| Có RUN nhưng motor không quay | Tần số đặt bằng 0; bị khóa đầu ra; cơ cấu bị kẹt | So sánh F và H; kiểm tra nguồn lệnh, liên động và tải. |
| Vặn biến trở không đổi tốc độ | Sai 02-00; đứt chân giữa; sai thang AVI | Kiểm tra sơ đồ, điện áp AVI–ACM và 04-00 đến 04-03. |
| Không chạy bằng công tắc | Sai 02-01 hoặc 02-05; sai logic; khóa khởi động | Kiểm tra FWD/REV, DCM, SINK/SOURCE và 02-06. |
Mã lỗi và ý nghĩa bảo vệ đối chiếu chương 7 của manual Delta; các bước chẩn đoán là hướng dẫn thực hành tổng hợp. Nếu quá dòng xuất hiện ngay khi phát xung hoặc lỗi tái diễn sau khi đã loại trừ nguyên nhân ngoài, cần kiểm tra chuyên sâu, không reset nhiều lần liên tiếp. [2]
Một sai lầm cần tránh
Tăng dòng bảo vệ, tăng bù mô men hoặc giảm thời gian tăng tốc không phải cách chữa chung cho máy yếu. Những thay đổi này có thể làm motor nóng hơn hoặc khiến truyền động chịu tải lớn hơn. Cần xem đồng thời dòng, tốc độ, tình trạng cơ khí và mức tải công nghệ.
11. Checklist chạy thử và câu hỏi thường gặp
| Hạng mục nghiệm thu | Tiêu chí cần xác nhận |
|---|---|
| Nguồn và nối đất | Đúng cấp áp, đầu cực, bảo vệ, PE và độ chặt dây. |
| Dữ liệu motor | Điện áp, tần số, dòng quy đổi %, cách đấu Δ/Y đúng nhãn. |
| Chuyển động | Chiều quay đúng; tăng giảm tốc không gây va đập hoặc rung bất thường. |
| Điều khiển | RUN/STOP, biến trở hoặc PLC hoạt động đúng; không có nguồn lệnh ghi đè ngoài ý muốn. |
| Mất điện và có điện lại | Máy phản ứng đúng thiết kế; không tự khởi động ngoài dự kiến. |
| Mất tín hiệu điều khiển | Analog, truyền thông và liên động lỗi đưa máy về trạng thái đã xác định. |
| Hồ sơ | Đã lưu tham số, sơ đồ và kết quả chạy ở tải làm việc. |
Vì sao nhấn RUN trên bàn phím mà máy không chạy
Kiểm tra 02-01. Nếu nguồn lệnh đang là terminal hoặc RS-485, phím RUN không phải nguồn điều khiển được chọn. Sau đó kiểm tra tần số đặt, mã lỗi và các chức năng khóa. Không đổi nguồn lệnh khi cơ cấu chưa ở trạng thái an toàn.
VFD B có dùng nguồn một pha 220 V được không
Chỉ khi đúng model được hãng thiết kế nhận nguồn đó. Không cấp một pha 220 V cho thiết bị ba pha 380 V rồi kỳ vọng đầu ra 380 V. Dù nguồn vào là một pha, động cơ được điều khiển trong phạm vi bài này vẫn là động cơ ba pha.
Có thể cho động cơ 50 Hz chạy 60 Hz không
Không quyết định chỉ bằng cách tăng 01-00. Cần kiểm tra tốc độ cho phép của motor và máy, yêu cầu mô men, khả năng làm mát và giới hạn truyền động. Với bơm hoặc quạt, tăng tốc còn có thể làm nhu cầu công suất tăng mạnh.
Bấm STOP có phải dừng khẩn cấp không
Không. Phím STOP và tiếp điểm dừng vận hành không tạo thành một chức năng an toàn đã được đánh giá cho cả máy. Mạch dừng khẩn cấp và cơ cấu giữ tải phải được thiết kế theo rủi ro của ứng dụng.
Tài liệu tham khảo
[1] Delta Electronics – VFD-B Series.
[2] Delta VFD-B Series User Manual, Revision July 2008, BE16, SW V4.08 & V5.00.
Nội dung diễn giải và ví dụ do 2TE biên soạn; giá trị kỹ thuật đối chiếu manual [2]. Khi thiết bị có phiên bản khác, manual đi kèm đúng model và phần mềm là căn cứ ưu tiên. Không dùng bài viết làm bản thiết kế điện hoàn chỉnh cho một máy cụ thể.
12. Hỗ trợ cài đặt và tích hợp tại 2TE
Bạn cần hỗ trợ cài đặt biến tần, lập trình PLC–HMI hoặc cải tiến dây chuyền sản xuất tại nhà máy CÔNG TY TNHH KỸ THUẬT 2TE sẽ tư vấn giải pháp thiết kế, chế tạo cơ khí và tự động hóa phù hợp với hiện trạng thiết bị, nhu cầu vận hành và ngân sách của doanh nghiệp.
Liên hệ 2TE để trao đổi về phương án nâng cấp máy móc, tối ưu năng suất và nâng cao tính ổn định của dây chuyền sản xuất.
Điện thoại: 098 395 0696
Website: 2teco.vn
2TE – Đồng hành tạo giá trị bền vững.